

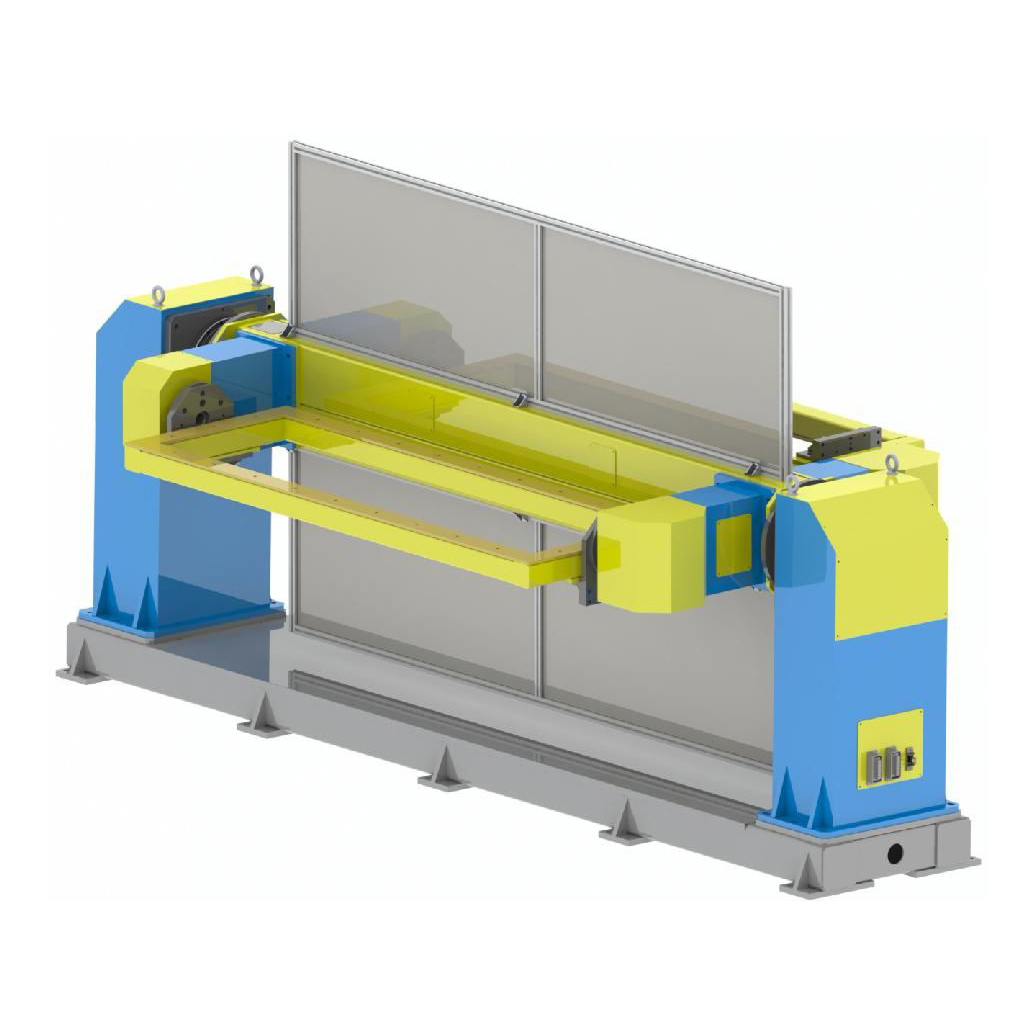

Olùgbékalẹ̀ Pípèsè ...
Àwọn Ìlànà Ìmọ̀-ẹ̀rọ
| Iyipo Inaro Iduro Iduro Triaxial Servo | Olùgbékalẹ̀ Servo Rotary Triaxial Petele | ||||||
| Nomba siriali | Àwọn Iṣẹ́ Àkànṣe | Pílámẹ́rà | Pílámẹ́rà | Àwọn Àkíyèsí | Pílámẹ́rà | Pílámẹ́rà | Àwọn Àkíyèsí |
| 1 | Ẹrù tí a wọ̀n | 500kg | 1000kg | Laarin rediosi R400mm ti ipo keji | 500kg | 1000kg | Laarin rediosi R400mm/R500mm ti ipo keji |
| 2 | Rídíọ̀mù gírátì ìwọ̀n ìgbálẹ̀ | R1200mm | R1500mm | R1200mm | R1800mm | ||
| 3 | Rédíọ̀mù gyration déédé ti ẹ̀gbẹ́ àsopọ̀ | R400mm | R500mm | R400mm | R500mm | ||
| 4 | Igun ìyípo àpáta àkọ́kọ́ | ±180° | ±180° | ±180° | ±180° | ||
| 5 | Igun iyipo ipo keji | ±360° | ±360° | ±360° | ±360° | ||
| 6 | Iyara oke ti a fun ni ipo akọkọ | 50°/S | 24°/S | 50°/S | 24°/S | ||
| 7 | Iyara yiyi ti ipo keji | 70°/S | 70°/S | 70°/S | 70°/S | ||
| 8 | Iṣedeede ipo tun-ṣe | ±0.10mm | ±0.20mm | ±0.10mm | ±0.20mm | ||
| 9 | Ìwọ̀n ààlà ti férémù ìyípo (gígùn × ìbú × gíga) | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | 2200mm × 800mm × 90mm | 3200mm × 1000mm × 110mm | ||
| 10 | Ìwọ̀n àpapọ̀ ti ohun tí ń yí ipò padà (gígùn × ìwọ̀n × gíga) | 4000mm × 700mm × 1650mm | 5200mm × 1000mm × 1850mm | 4000mm × 700mm × 1650mm | 4500mm × 3600mm × 1750mm | ||
| 11 | Gíga àárín ti ìyípo ààyè àkọ́kọ́ | 1350mm | 1500mm | 800mm | 1000mm | ||
| 12 | Awọn ipo ipese agbara | Ipele mẹta 200V ± 10% 50HZ | Ipele mẹta 200V ± 10% 50HZ | Ipele mẹta 200V ± 10% 50HZ | Ipele mẹta 200V ± 10% 50HZ | Pẹlu iyipada ipinya | |
| 13 | Ìpele ìdábòbò | H | H | H | H | ||
| 14 | Iwọn apapọ ti awọn ohun elo | Nǹkan bí 1800kg | Nǹkan bí 3000kg | Nǹkan bí 2000kg | Nǹkan bí 2000kg | ||
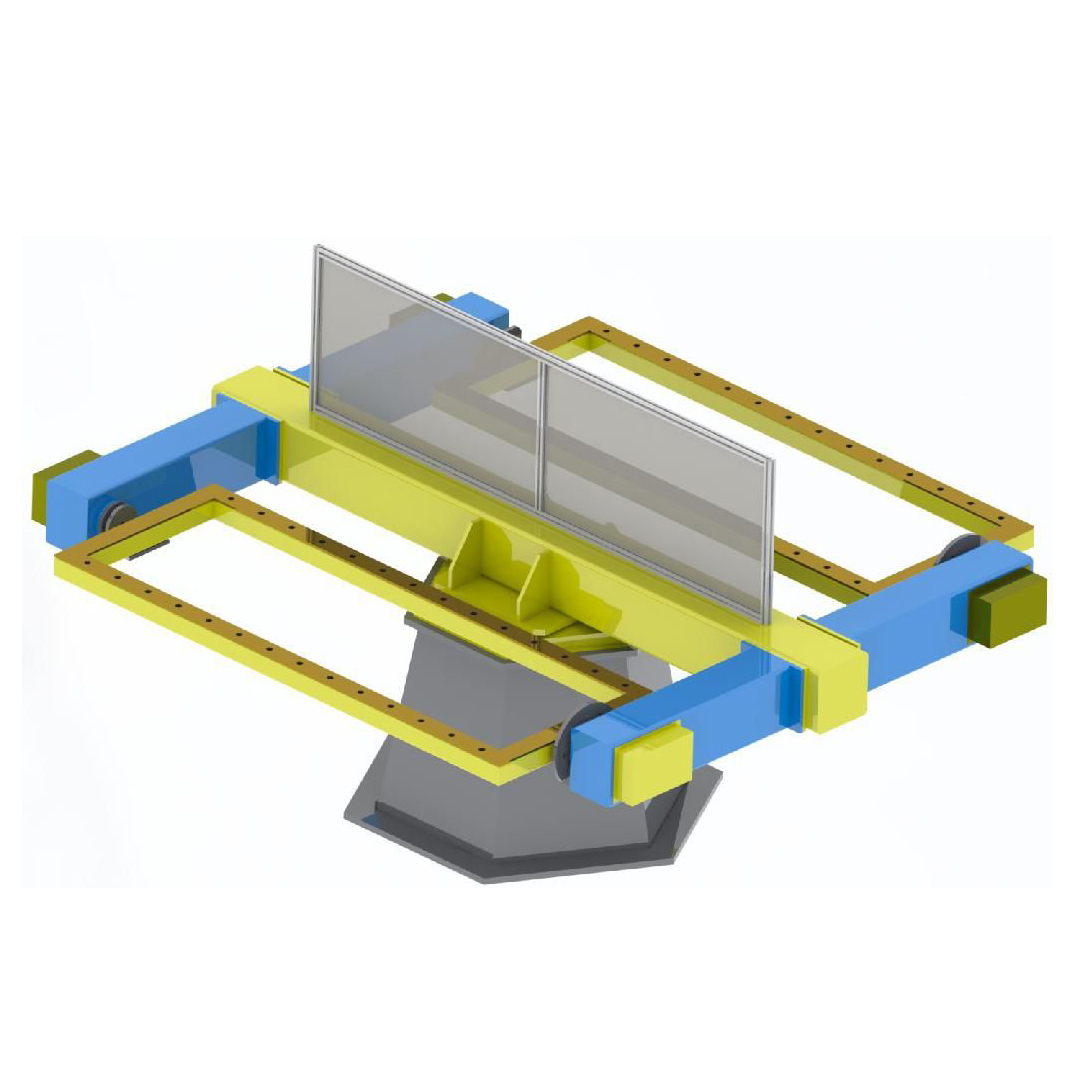
Olùgbékalẹ̀ Servo Rotary Triaxial Petele
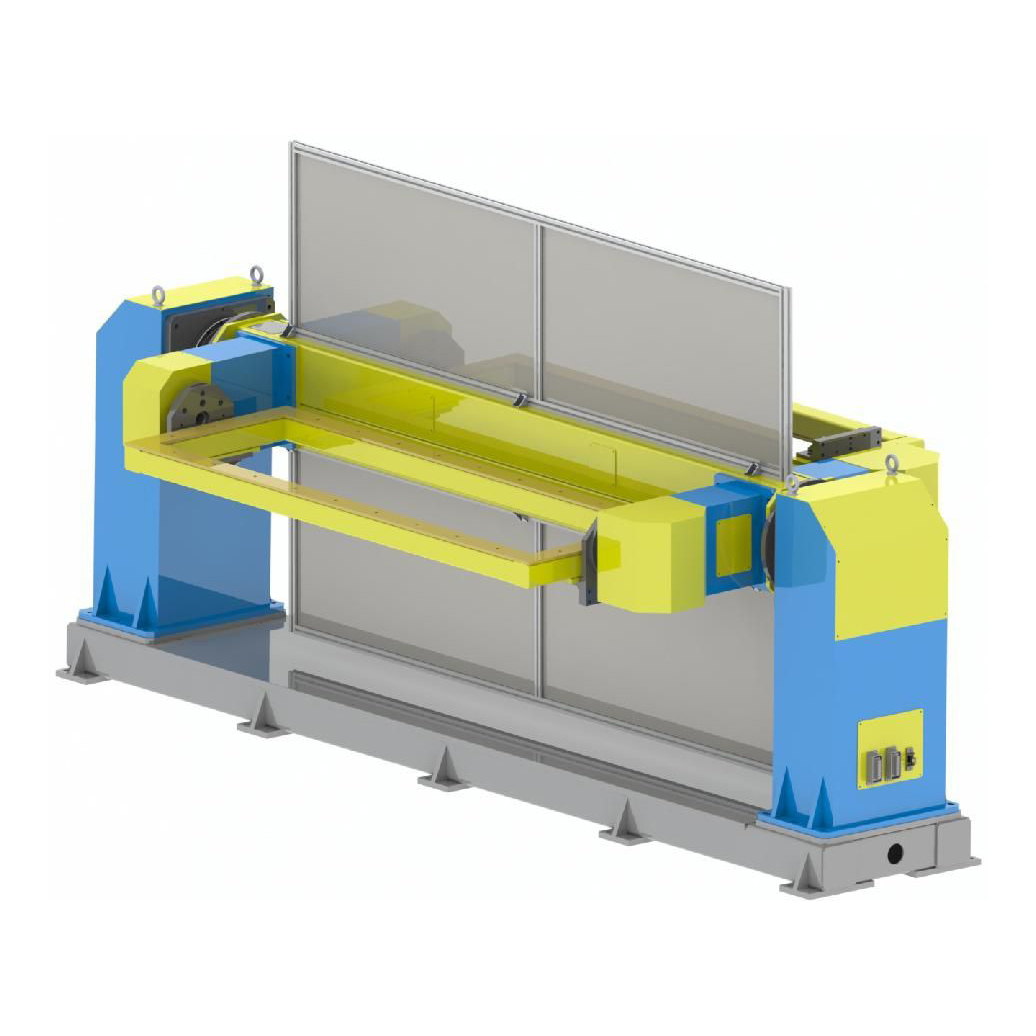
Iyipo Inaro Iduro Iduro Triaxial Servo
Ifihan Eto
Apá pàtàkì ti ẹ̀rọ ìdúró servo turnover triaxial jẹ́ ti fírẹ́mù aláwọ̀ tí a hun, férémù ìyípadà turnover, ẹ̀rọ AC servo àti RV conception reducer, ìtìlẹ́yìn rotary, ẹ̀rọ ìdarí, ààbò ààbò àti ètò ìṣàkóso iná mànàmáná.
A fi àwọn àwòrán tó ga jùlọ so fírẹ́mù aláwọ̀ ewé náà pọ̀. Lẹ́yìn tí a bá ti yọ ìdààmú kúrò àti tí a bá ti dín wahala kù, a gbọ́dọ̀ lo ẹ̀rọ amọ̀ṣẹ́ láti rí i dájú pé iṣẹ́ náà péye àti pé ó péye ní àwọn ipò pàtàkì. A ó fi àwọ̀ tó ń dènà ìpalára fọ́n ojú ilẹ̀ náà, èyí tó lẹ́wà tí ó sì pọ̀, a sì lè ṣe àtúnṣe àwọ̀ náà gẹ́gẹ́ bí àwọn oníbàárà ṣe fẹ́.
A gbọ́dọ̀ fi irin tó dára jùlọ hun fírémù ìyípadà tí a fi ń yípo, kí a sì fi ẹ̀rọ amọ̀ṣẹ́ṣe ṣe é. A gbọ́dọ̀ fi àwọn ihò onígun mẹ́rin ṣe iṣẹ́ náà fún fífi irinṣẹ́ sí ipò, a ó sì ṣe ìtọ́jú kíkùn àti dídínkù àti ìpalára.
A yan moto AC servo pẹlu oluyipada RV gẹgẹbi ẹrọ agbara, eyiti o le rii daju iduroṣinṣin ti iyipo, deede ti ipo ati
Agbara pipẹ ati oṣuwọn ikuna kekere. A fi idẹ ṣe ilana adarí naa, eyiti o ni ipa adarí ti o dara. Ipilẹ adarí naa gba idabobo integral, eyiti o le daabobo mọto servo, robot ati orisun agbara alurinmorin ni imunadoko.
Ètò ìṣàkóso iná mànàmáná gba ilé iṣẹ́ Japanese Omron PLC láti ṣàkóso ohun èlò ìdúró, pẹ̀lú iṣẹ́ tó dúró ṣinṣin àti ìwọ̀n ìkùnà tó kéré. A yan àwọn ohun èlò iná mànàmáná láti inú àwọn ilé iṣẹ́ olókìkí nílé àti lókè òkun láti rí i dájú pé a lo wọ́n dáadáa àti pé wọ́n dúró ṣinṣin.
A kó ààbò ìdènà ìmọ́lẹ̀ jọ pẹ̀lú profaili aluminiomu àti àwo ṣiṣu aluminiomu láti dáàbò bo iná arc tí a ń ṣẹ̀dá nígbà tí a bá ń gé e.


