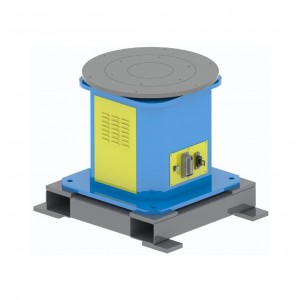
1. Ṣe àtúnṣe sí àwọn iṣẹ́ tí ó díjú kí o sì fẹ̀ sí i ní ìwọ̀n ìsopọ̀mọ́ra
Fún àwọn iṣẹ́ ńlá tàbí àwọn iṣẹ́ líle koko bíi àwọn férémù àwo irin tó nípọn àti àwọn báàkì ẹ̀rọ ìkọ́lé, ẹni tó ń gbé ipò náà yóò yípo, yóò sì túmọ̀ iṣẹ́ náà, yóò sì ran robot náà lọ́wọ́ láti dé ibi tí a ti ń so nǹkan pọ̀ ní àwọn ibi tí a kò lè rí nǹkan mọ́ bíi ẹ̀gbẹ́ inú àti igun. Nígbà tí a bá so ó pọ̀ mọ́ àwọn robot tí ó ní ibi tí a lè so nǹkan pọ̀ bíi MA1400, ó lè ṣe àṣeyọrí ‘ìdènà ìdúró-gbogbo-ẹ̀rọ lẹ́ẹ̀kan-lẹ́ẹ̀kan, ìdènà ìdúró-gbogbo-ẹ̀rọ’ fún àwọn iṣẹ́ gígùn tàbí àwọn iṣẹ́ tó wúwo, èyí yóò sì dín àwọn àṣìṣe ìyípadà-ẹ̀rọ kù.
2. Dín ìfọwọ́sowọ́pọ̀ kù, mú kí iṣẹ́ náà sunwọ̀n síi kí ó sì rí i dájú pé ààbò wà.
A kò nílò àtúnṣe ọwọ́ nígbà gbogbo lórí iṣẹ́ náà, èyí tó ń mú kí a lè máa lo “ipò àti ìlò abẹ́rẹ́ láìdáwọ́dúró,” èyí tó ń mú kí iṣẹ́ abẹ́rẹ́ pọ̀ sí i ní ìwọ̀n 30%–50% nínú iṣẹ́ àgbékalẹ̀ ìpele. Olùtọ́jú náà ń ṣiṣẹ́ ní ìbámu pẹ̀lú àwọn ìdènà ààbò láti dènà ìfarakanra ènìyàn pẹ̀lú àwọn ìlò abẹ́rẹ́ tó ní iwọ̀n otútù gíga àti ìmọ́lẹ̀ arc, èyí tó ń dín ewu ààbò kù, tó sì ń dín ìdènà oníṣẹ́ kù pẹ̀lú dídára ìlò abẹ́rẹ́ kù.
3. Mu ara ba awọn ipo oriṣiriṣi mu, mu iṣelọpọ ti o rọrun dara si
Àwọn róbọ́ọ̀tì Yaskawa ń ṣe àtìlẹ́yìn fún àwọn iṣẹ́ TIG/MIG/MAG, a sì lè so wọ́n pọ̀ mọ́ àwọn servo tàbí hydraulic positioners. Nígbà tí a bá ń fi aluminiomu tàbí irin alagbara hun, positioner náà máa ń yí padà láìsí ìṣòro ní iyàrá kékeré nígbà tí robot náà bá ń ṣàtúnṣe ní àkókò gidi, èyí sì máa ń dín ìyípadà ooru kù. Nígbà tí a bá ń yí àwọn irú iṣẹ́ workpiece padà, positioner náà máa ń yí àwọn ohun èlò padà kíákíá, róbọ́ọ̀tì náà sì lè pe ètò náà láti bá a mu, láìsí àtúnṣe ibi iṣẹ́ púpọ̀.